
Endoskopia jest ważnym narzędziem diagnostycznym i zabiegowym we współczesnej medycynie weterynaryjnej. Umożliwia bezpośrednią ocenę wnętrza narządów i jam ciała, pobieranie materiału do badań, usuwanie ciał obcych oraz wykonywanie szeregu procedur małoinwazyjnych.
W zależności od przeznaczenia endoskopy różnią się konstrukcją części wprowadzanej, systemami sterowania, obecnością kanałów roboczych oraz sposobem tworzenia i przekazywania obrazu.
Współczesna endoskopia wykorzystuje zarówno klasyczne układy soczewek i światłowodów, jak i miniaturowe przetworniki obrazu CCD lub CMOS oraz różne rozwiązania oświetleniowe, w tym technologię LED.
Zrozumienie różnic między tymi rozwiązaniami pozwala lepiej interpretować parametry techniczne i świadomie dobierać urządzenia do konkretnych procedur.
Podstawowym kryterium podziału endoskopów jest budowa części wprowadzanej. Wyróżniamy endoskopy giętkie oraz sztywne.
Endoskopy giętkie posiadają elastyczny przewód wprowadzany, umożliwiający przemieszczanie instrumentu wewnątrz zakrzywionych struktur anatomicznych. W typowych konstrukcjach sterowanych znajduje się również sekcja zginana, pozwalająca kierować końcówką dystalną.
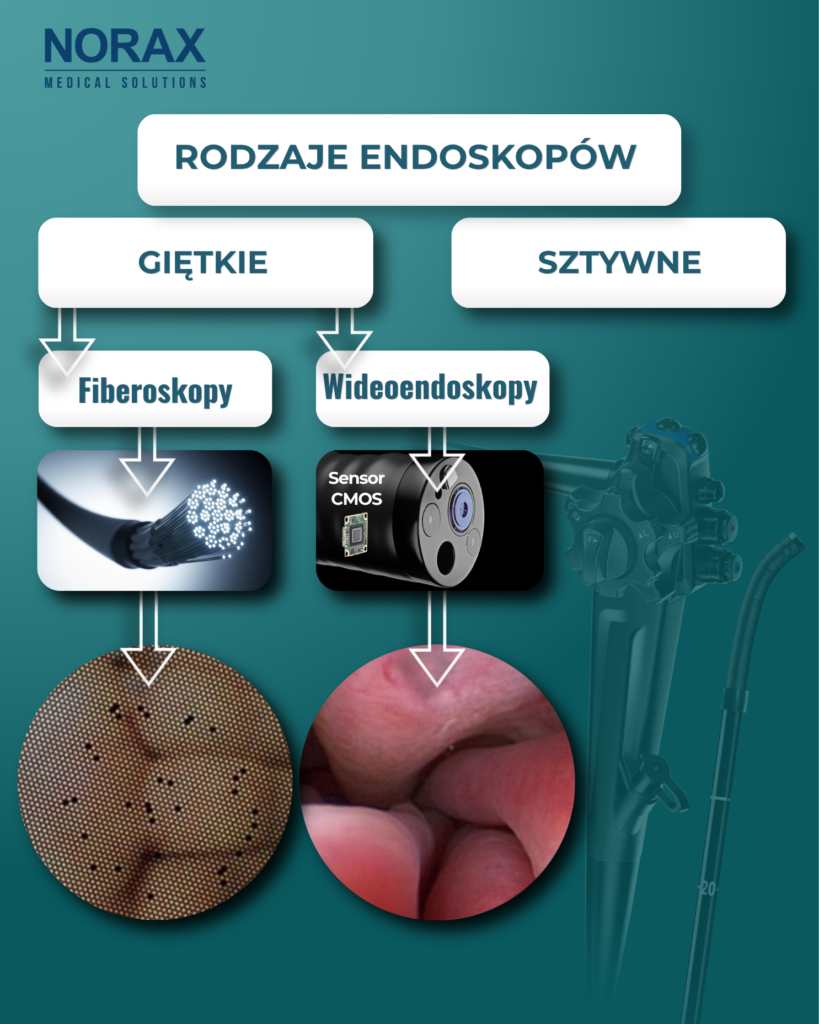
Wśród endoskopów giętkich wyróżniamy dwa podstawowe rozwiązania obrazowania:
Endoskopy sztywne mają nieelastyczny tubus, wewnątrz którego znajdują się elementy układu obrazowania. Możemy wśród nich wyróżnić:
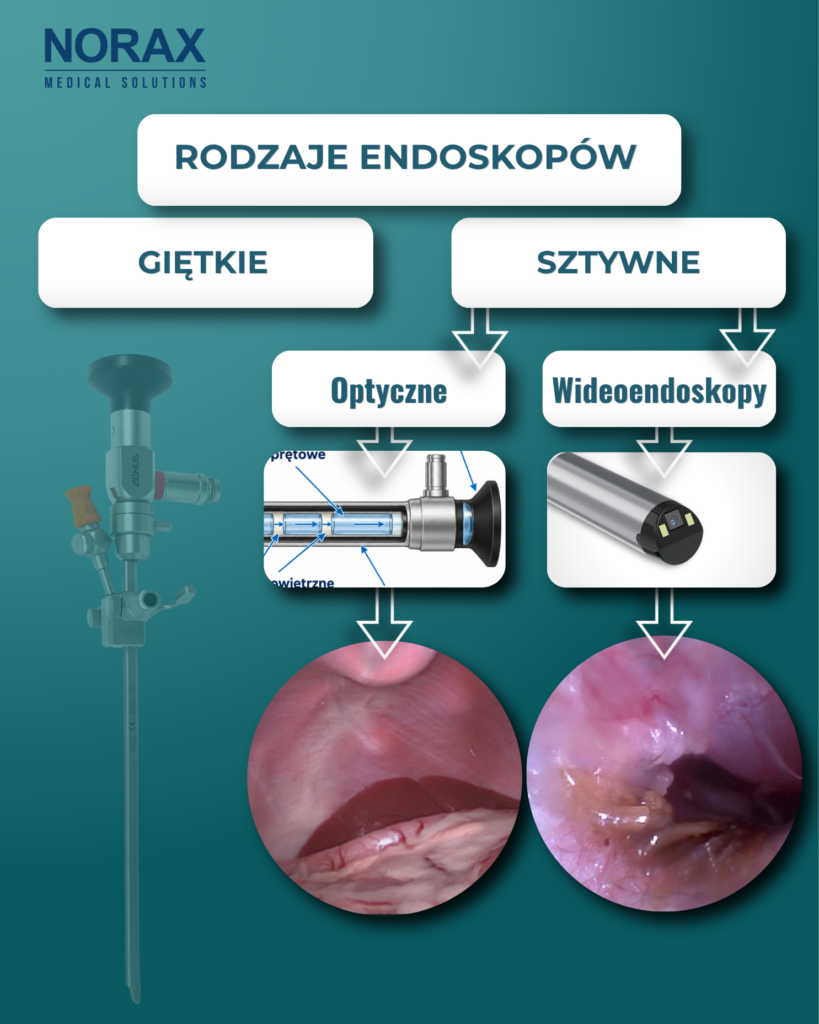
Klasyczna optyka sztywna z podłączoną kamerą nadal wykorzystuje soczewki do przekazywania obrazu. Natomiast w wideoendoskopach typu chip-on-tip obraz rejestrowany jest elektronicznie bezpośrednio w części dystalnej.
Sposób obrazowania i sposób oświetlenia są odrębnymi cechami konstrukcyjnymi. Obecność przetwornika CMOS nie oznacza automatycznie zastosowania oświetlenia LED. Podobnie obecność światłowodów nie przesądza o tym, że mamy do czynienia z fiberoskopem.
2.1. Główne elementy konstrukcyjne
Typowy giętki wideoendoskop składa się z głowicy sterującej, przewodu wprowadzanego oraz przewodu łączącego zakończonego złączem endoskopowym. W zależności od modelu sposób połączenia instrumentu z procesorem może być jednak inny.
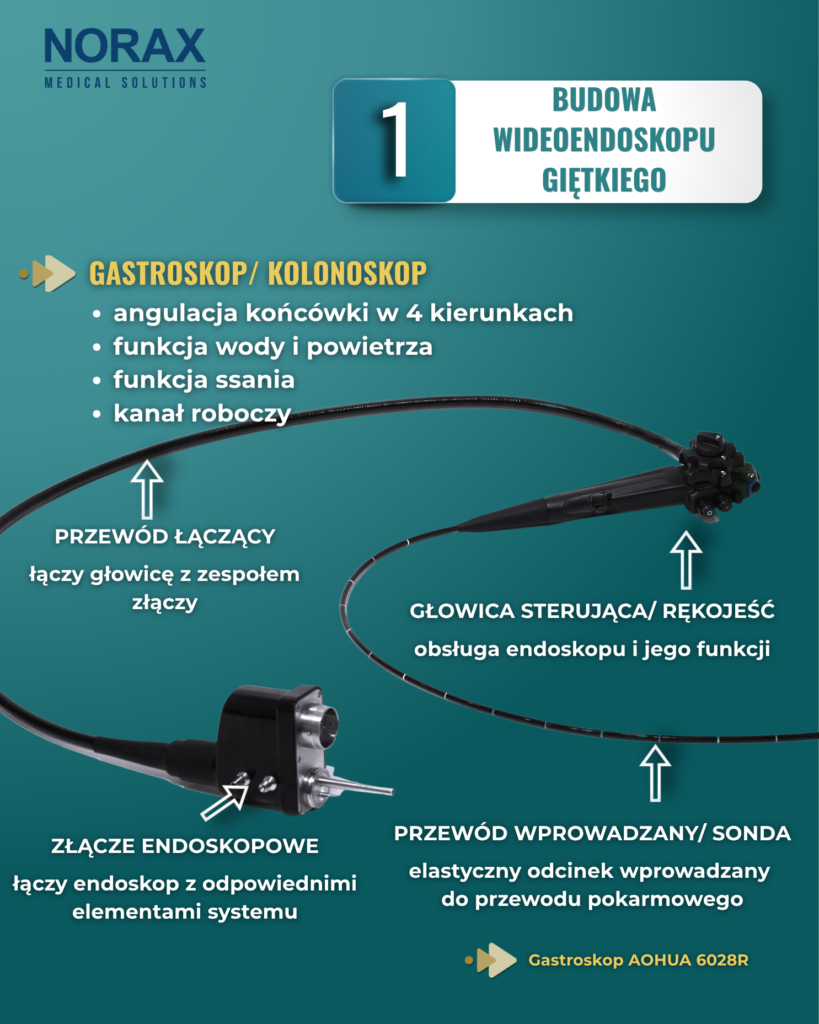
Głowica sterująca
Głowica sterująca, nazywana również rękojeścią, umożliwia operatorowi kontrolowanie położenia końcówki endoskopu oraz obsługę dostępnych funkcji.
W zależności od modelu mogą znajdować się na niej pokrętła lub dźwignie angulacji, blokady sterowania, zawory powietrzno-wodne i ssące, port kanału roboczego oraz przyciski funkcyjne.
Przewód wprowadzany
To elastyczna część instrumentu umieszczana wewnątrz badanego narządu. W jego wnętrzu mogą przebiegać kanały robocze, przewody wodno-powietrzne, wiązki światłowodów oświetlających oraz cięgna sterujące.
W dystalnej części przewodu znajduje się sekcja zginana, umożliwiająca kierunkowe wychylanie końcówki endoskopu.
Końcówka dystalna
Jest najbardziej oddalonym od operatora elementem endoskopu. Zawiera układ obrazowania oraz, zależnie od konstrukcji, elementy oświetlenia i ujścia kanałów.
Przewód łączący i złącze endoskopowe
W tradycyjnych systemach odpowiadają za połączenie endoskopu z procesorem obrazu, źródłem światła i odpowiednimi instalacjami pomocniczymi.
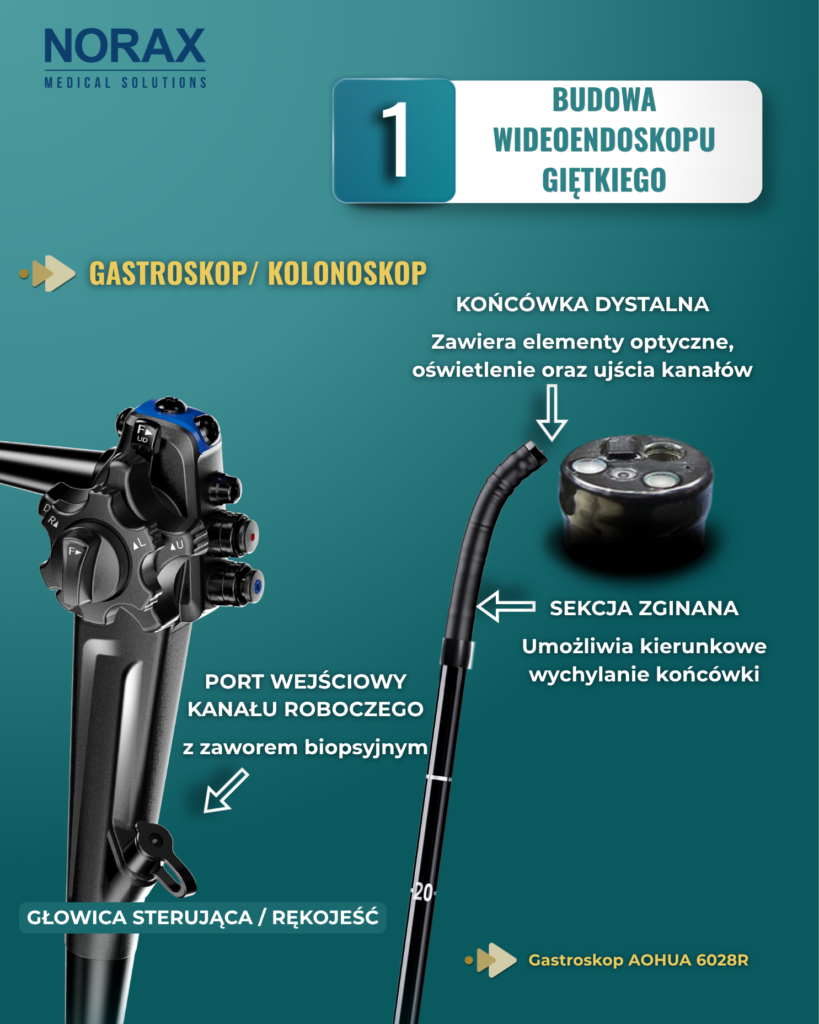
2.2. Budowa gastroskopu i kolonoskopu
Gastroskopy i kolonoskopy są endoskopami giętkimi przeznaczonymi do badania przewodu pokarmowego. Ich konstrukcja umożliwia zarówno obserwację błony śluzowej, jak i wykonywanie procedur diagnostycznych oraz zabiegowych.
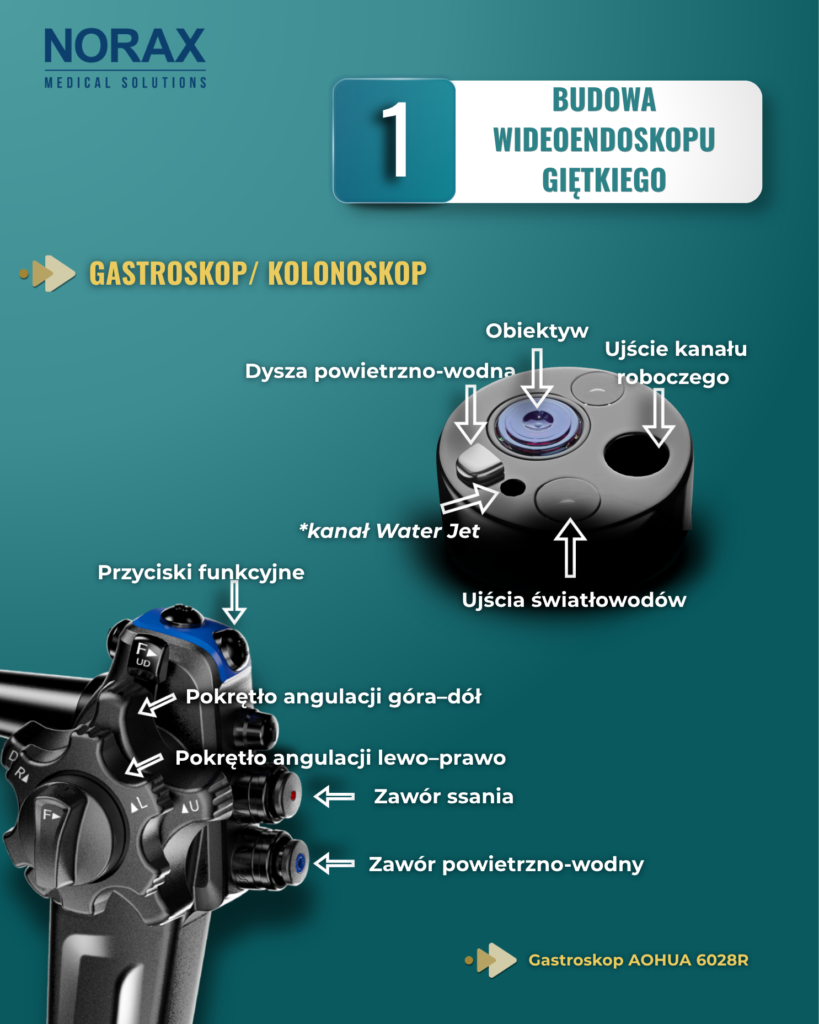
Charakterystycznymi elementami typowego wideoendoskopu gastroenterologicznego są:
Angulacja końcówki w czterech kierunkach
Typowe gastroskopy i kolonoskopy diagnostyczne umożliwiają angulację końcówki w czterech kierunkach.
Sterowanie odbywa się za pomocą pokręteł znajdujących się na głowicy. Ich ruch przekazywany jest przez cięgna mechaniczne przebiegające wewnątrz przewodu wprowadzanego.
Zakres angulacji określa maksymalny kąt wychylenia końcówki w danym kierunku.
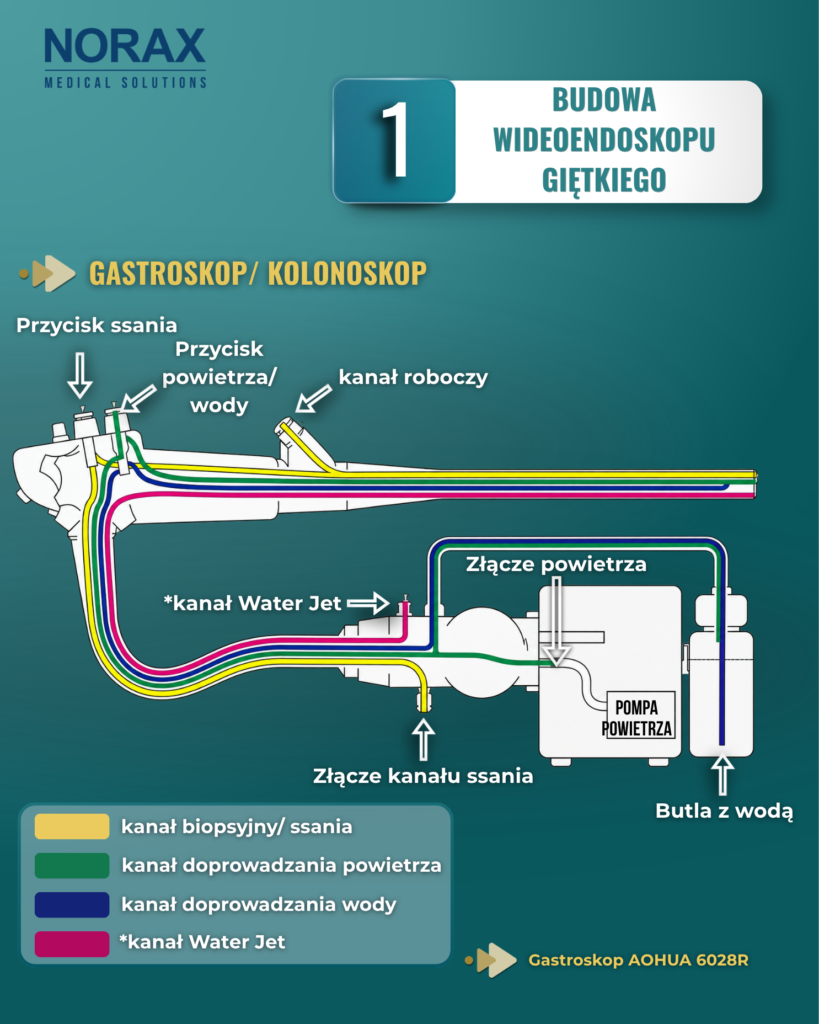
Układ powietrzno-wodny
Układ ten pełni dwie odrębne funkcje.
Podawanie powietrza umożliwia insuflację, czyli rozprężanie światła badanego narządu w celu poprawy warunków obserwacji.
Z kolei woda podawana przez dyszę powietrzno-wodną służy do oczyszczania obiektywu z wydzielin i innych zanieczyszczeń.
Niektóre gastroskopy wyposażone są dodatkowo w osobny kanał Water Jet, umożliwiający płukanie pola obserwacji.
Funkcja ssania
Umożliwia aspirację płynów, wydzielin, drobnych resztek treści pokarmowej i powietrza. W wielu konstrukcjach aspiracja odbywa się przez kanał współdzielony z kanałem roboczym.
Kanał roboczy
Kanał roboczy umożliwia wprowadzanie instrumentów endoskopowych, takich jak kleszczyki biopsyjne, szczoteczki cytologiczne, chwytaki czy koszyki do usuwania ciał obcych.
Jego średnica jest jednym z najważniejszych parametrów użytkowych endoskopu. Wpływa na zakres kompatybilnych narzędzi i możliwość wykonywania określonych procedur.
Przy doborze akcesoriów należy uwzględnić nie tylko nominalną średnicę kanału, ale również długość roboczą akcesorium oraz warunki jego stosowania.
Końcówka dystalna
Końcówka dystalna jest miejscem, w którym znajdują się kluczowe elementy obrazowania oraz ujścia kanałów funkcjonalnych.
W typowym wideogastroskopie możemy wyróżnić:
Rozmieszczenie, liczba i wielkość poszczególnych elementów zależą od konstrukcji endoskopu.
2.3. Budowa bronchoskopu
Bronchoskopy giętkie działają na podobnej zasadzie jak gastroskopy, ale ich konstrukcja jest przystosowana do badania dróg oddechowych.
Jedną z najważniejszych różnic jest zwykle mniejsza średnica zewnętrzna części wprowadzanej, umożliwiająca dostęp do tchawicy i oskrzeli.
Wiele bronchoskopów wyposażonych jest w dwukierunkową angulację końcówki, najczęściej w płaszczyźnie góra–dół. Sterowanie odbywa się za pomocą dźwigni umieszczonej na głowicy.
Bronchoskopy mogą posiadać kanał roboczy umożliwiający aspirację wydzielin, pobieranie próbek oraz wprowadzanie odpowiednio dobranych instrumentów. W instrumentach wyposażonych w odpowiedni układ ssania jego obsługa może odbywać się za pomocą przycisku lub zaworu na głowicy.
W odróżnieniu od typowych gastroskopów bronchoskopy zazwyczaj nie posiadają rozbudowanego układu powietrzno-wodnego przeznaczonego do insuflacji i oczyszczania obiektywu. Sposób podawania płynu i aspiracji zależy od konstrukcji instrumentu
W bronchoskopii szczególnie istotna jest relacja między średnicą zewnętrzną instrumentu a średnicą kanału roboczego. Cieńszy bronchoskop pozwala uzyskać dostęp do węższych struktur anatomicznych, ale może mieć mniejszy kanał roboczy, ograniczający dobór instrumentów lub wydajność aspiracji.
3.1. Fiberoskopy – obraz przenoszony przez włókna optyczne
Fiberoskopy wykorzystują uporządkowaną, spójną wiązkę włókien optycznych, która przekazuje obraz od obiektywu znajdującego się w końcówce dystalnej do okularu.
Każde włókno odpowiada za przekazanie informacji o niewielkim fragmencie obrazu. Zachowanie wzajemnego ułożenia włókien umożliwia jego odtworzenie w części proksymalnej.
Rozdzielczość takiego systemu jest ograniczona m.in. liczbą i właściwościami włókien obrazowych.
Jednym z charakterystycznych objawów ich uszkodzenia jest pojawianie się ciemnych punktów w obrazie, wynikających z przerwania transmisji przez poszczególne włókna.
Obraz może być obserwowany bezpośrednio przez okular lub rejestrowany przy użyciu odpowiedniej kamery zewnętrznej.
3.2. Wideoendoskopy
W wideoendoskopie miniaturowy przetwornik CCD lub CMOS znajduje się w końcówce dystalnej, za obiektywem.
Światło odbite od tkanek przechodzi przez obiektyw i trafia na matrycę światłoczułą. Powstały sygnał jest następnie przekazywany do procesora obrazu.
Procesor odpowiada za przetwarzanie sygnału i wyświetlanie obrazu na monitorze.
W przeciwieństwie do fiberoskopów wideoendoskopy nie wymagają uporządkowanej wiązki włókien do przekazywania samego obrazu.
W zależności od konstrukcji oświetlenie może być doprowadzane światłowodami lub zapewniane przez diody LED umieszczone w części dystalnej.
Endoskopy sztywne znajdują zastosowanie m.in. w laparoskopii, artroskopii, rynoskopii, otoskopii, cystoskopii i torakoskopii.
Ich nieelastyczny tubus zapewnia stałą geometrię instrumentu. W zależności od konstrukcji obraz może być przekazywany przez klasyczny układ optyczny lub rejestrowany elektronicznie przez zintegrowany przetwornik.
4.1. Endoskop sztywny z układem optycznym
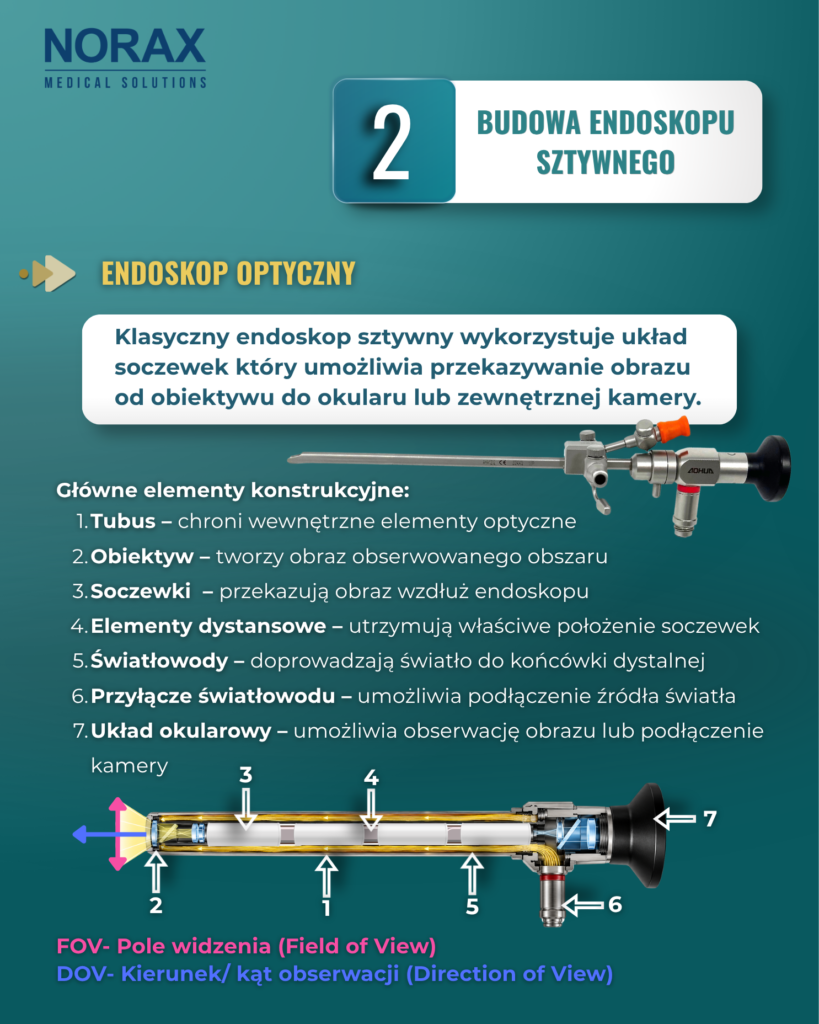
Klasyczna optyka sztywna składa się z kilku podstawowych elementów.
Tubus endoskopu
Stanowi sztywną, zazwyczaj metalową konstrukcję, w której znajdują się elementy optyczne i oświetleniowe.
W jednej z klasycznych konstrukcji układ soczewek umieszczony jest w tubusie wewnętrznym, natomiast światłowody oświetlające przebiegają pomiędzy tubusem wewnętrznym i zewnętrznym.
Obiektyw
Znajduje się w części dystalnej i odpowiada za tworzenie obrazu obserwowanych struktur.
W optykach o skośnym kierunku obserwacji odpowiednio zaprojektowany układ optyczny umożliwia uzyskanie obrazu pod określonym kątem względem osi podłużnej instrumentu.
Układ soczewek
W wielu nowoczesnych optykach sztywnych stosowany jest układ soczewek prętowych.
Składa się on z kolejnych zespołów optycznych zawierających wydłużone soczewki, rozmieszczone współosiowo wzdłuż tubusu.
Zadaniem tego układu jest przekazywanie obrazu od obiektywu do układu okularowego poprzez kolejne zespoły przekaźnikowe, które tworzą obrazy pośrednie.
Pomiędzy odpowiednimi elementami optycznymi znajdują się przestrzenie powietrzne, a właściwe odległości i współosiowość soczewek zapewniają elementy dystansowe.
Układ soczewek pozwala uzyskać efektywną transmisję obrazu w stosunkowo wąskim i długim tubusie.
Układ okularowy
Znajduje się w proksymalnej części endoskopu i umożliwia obserwację obrazu lub jego rejestrację za pomocą zewnętrznej głowicy kamery.
Wiązka światłowodów oświetlających
W klasycznej optyce sztywnej światło doprowadzane jest zwykle z zewnętrznego źródła przez przewód światłowodowy do przyłącza znajdującego się w korpusie instrumentu.
Następnie włókna biegną wzdłuż tubusu, poza centralnym układem soczewek, i kończą się w części dystalnej, gdzie zapewniają oświetlenie badanego obszaru.
4.2. Tor obrazowania i tor oświetlenia
W klasycznym endoskopie sztywnym występują dwa odrębne tory optyczne.
Tor oświetlenia:
Zewnętrzne źródło światła → przewód światłowodowy → przyłącze światłowodu → wiązka światłowodów wzdłuż tubusu → końcówka dystalna → oświetlane tkanki.
Tor obrazowania:
Światło odbite od tkanek → obiektyw → układ soczewek prętowych → układ okularowy → oko operatora lub kamera zewnętrzna.
Światłowody oświetlające nie przekazują obrazu do okularu. Funkcję tę pełni centralny układ soczewek.
4.3. Budowa sztywnego wideoendoskopu w technologii chip-on-tip
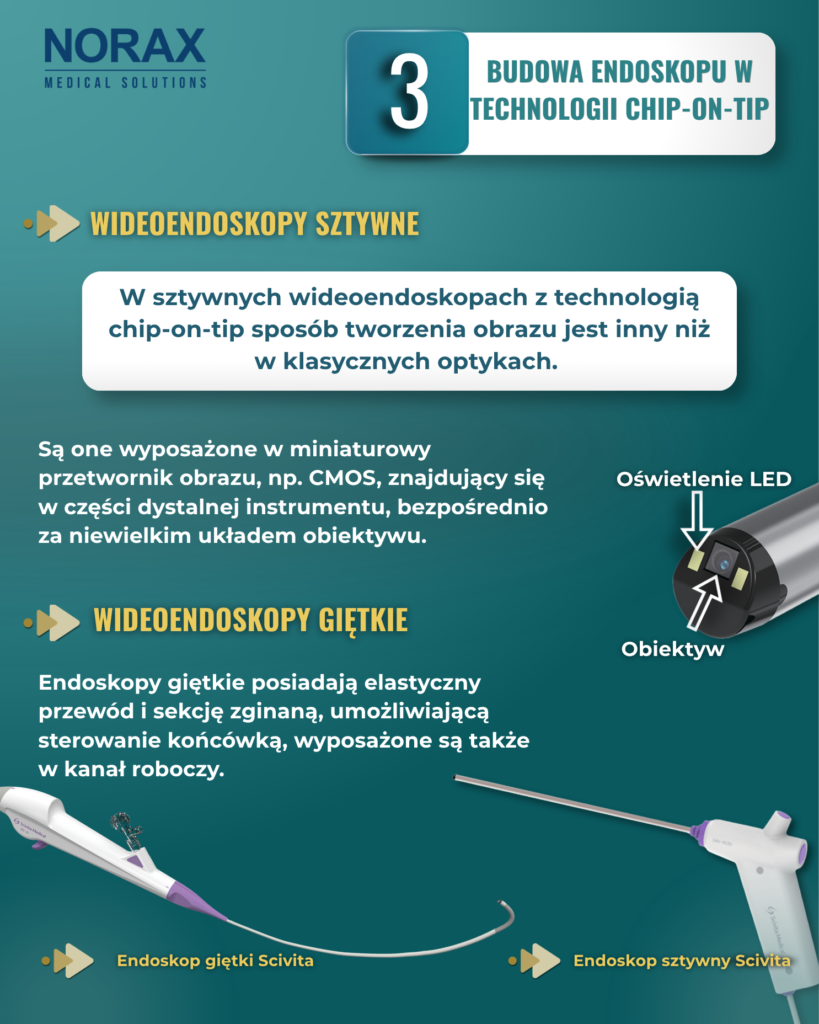
W sztywnych wideoendoskopach wykorzystujących technologię chip-on-tip obraz rejestrowany jest bezpośrednio w końcówce dystalnej przez miniaturowy przetwornik CCD lub CMOS.
Światło odbite od obserwowanych struktur przechodzi przez obiektyw, a następnie trafia na przetwornik obrazu, który zamienia je na sygnał elektryczny.
Sygnał przesyłany jest przewodami do procesora, gdzie zostaje przetworzony i wyświetlony na monitorze.
W części sztywnych wideoendoskopów stosuje się również miniaturowe diody LED umieszczone w końcówce dystalnej. Dzięki temu światło może być wytwarzane bezpośrednio przy badanym obszarze.
4.4. Endoskopy giętkie i sztywne w technologii chip-on-tip
Technologia chip-on-tip może być stosowana zarówno w endoskopach giętkich, jak i sztywnych.
W obu przypadkach przetwornik obrazu znajduje się w końcówce dystalnej, a sygnał elektroniczny przekazywany jest do procesora.
Najważniejsza różnica dotyczy konstrukcji części wprowadzanej i możliwości kierowania instrumentem.
Endoskopy giętkie posiadają elastyczny przewód wprowadzany oraz, w typowych konstrukcjach sterowanych, sekcję zginaną. Dzięki temu operator może zmieniać kierunek ustawienia końcówki dystalnej i dostosowywać jej położenie do przebiegu struktur anatomicznych.
Endoskopy sztywne mają nieelastyczny tubus. Położenie końcówki zależy przede wszystkim od sposobu wprowadzenia i ustawienia całego instrumentu.
W specyfikacjach endoskopów, szczególnie sztywnych, często spotykamy dwa parametry: DOV oraz FOV.
Choć oba odnoszą się do właściwości układu optycznego, opisują różne cechy obrazu.
DOV – Direction of View, czyli kierunek obserwacji
DOV określa kąt pomiędzy osią podłużną endoskopu a centralną osią pola widzenia.
Przykładowo:
Kierunek obserwacji ma szczególne znaczenie podczas badania struktur położonych poza osią wprowadzenia instrumentu.
W przypadku optyk skośnych obracanie instrumentu wokół jego osi umożliwia zmianę kierunku obserwacji bez konieczności znacznego przemieszczania całego endoskopu.
FOV – Field of View, czyli pole widzenia
FOV określa zakres obszaru widocznego przez układ optyczny.
W specyfikacjach endoskopów jest zwykle podawany jako kąt pola widzenia, wyrażony w stopniach.
Im większy kąt pola widzenia, tym szerszy obszar można objąć obserwacją z tej samej odległości.
Przykładowo optyka o polu widzenia 120° zapewnia szerszą obserwację niż optyka o polu widzenia 70°, przy porównywalnych warunkach.
DOV określa kierunek obserwacji, natomiast FOV – kątowy zakres pola widzenia.
Optyka 30° może zatem posiadać różne wartości FOV. Są to odrębne parametry, które należy analizować niezależnie.
Kanał roboczy jest jednym z najważniejszych elementów funkcjonalnych endoskopów wykorzystywanych do procedur diagnostycznych i zabiegowych.
W endoskopach giętkich przebiega wewnątrz przewodu wprowadzanego i pozwala na umieszczanie instrumentów w badanym obszarze bez konieczności usuwania samego endoskopu.
W zależności od przeznaczenia mogą to być kleszczyki biopsyjne, szczoteczki cytologiczne, koszyki, chwytaki lub inne narzędzia.
Jego średnica wpływa na możliwość zastosowania konkretnych akcesoriów. Ważna jest jednak nie tylko średnica nominalna, lecz także kompatybilność z instrumentem, długość narzędzia oraz zalecenia producenta.
W klasycznych endoskopach sztywnych sama optyka najczęściej nie posiada kanału roboczego. Dostęp dla instrumentów może zapewniać odpowiednio dobrany płaszcz endoskopowy, mostek lub inny element zestawu.
Jednym z parametrów wymagających szczególnej uwagi podczas kompletowania zestawu endoskopii sztywnej jest długość robocza.
Długość robocza odnosi się do długości części wprowadzanej instrumentu wskazanej w dokumentacji producenta.
W praktyce wiele optyk sztywnych wykorzystywanych jest razem z płaszczami endoskopowymi.
W zależności od konstrukcji płaszcz może chronić optykę, umożliwiać irygację lub współpracować z narzędziami zabiegowymi.
Nominalna długość robocza optyki nie zawsze odpowiada użytkowemu zasięgowi końcówki po połączeniu z płaszczem.
Wzajemne położenie elementów zależy od sposobu ich mocowania i konstrukcji całego zestawu. Końcówka optyki może znajdować się na poziomie końca płaszcza, być względem niego cofnięta albo nieznacznie wystawać poza niego.
Dlatego przy kompletowaniu zestawu należy zwrócić uwagę na:
Trzy często spotykane określenia – światłowody, CMOS i LED – odnoszą się do różnych elementów systemów endoskopowych.
Światłowody
Światłowody to włókna optyczne umożliwiające przesyłanie światła.
W endoskopii mogą pełnić dwie odrębne funkcje:
W drugim przypadku światłowody nie przekazują obrazu, lecz doprowadzają światło oświetlające badany obszar.
CMOS
CMOS (Complementary Metal-Oxide-Semiconductor) jest technologią wykorzystywaną m.in. w przetwornikach obrazu.
Matryca CMOS składa się z elementów światłoczułych, które przekształcają światło padające na przetwornik w sygnał elektryczny.
Rozwiązanie to umożliwia elektroniczne przekazywanie obrazu bez konieczności stosowania długiego układu soczewek przekaźnikowych lub wiązki światłowodów obrazowych.
Sama obecność matrycy CMOS nie przesądza jednak o jakości obrazu. Istotne są również parametry przetwornika, jakość optyki, rodzaj oświetlenia i sposób przetwarzania sygnału.
LED
LED (Light Emitting Diode) to diode elektroluminescencyjna wykorzystywana jako źródło światła.
W endoskopii technologia LED może być wykorzystywana na dwa podstawowe sposoby.
Pierwszy polega na zastosowaniu źródła LED poza endoskopem i doprowadzeniu wytwarzanego światła do końcówki za pomocą wiązki światłowodowej.
Drugi wykorzystuje miniaturowe diody LED umieszczone bezpośrednio w części dystalnej instrumentu.
Oświetlenie LED i oświetlenie światłowodowe nie są rozwiązaniami wzajemnie się wykluczającymi. Diody LED mogą wytwarzać światło, które następnie jest przesyłane do końcówki endoskopu przez światłowody.
Znajomość budowy endoskopu jest szczególnie przydatna podczas analizy jego specyfikacji technicznej.
Średnica zewnętrzna wpływa na możliwość uzyskania dostępu do określonych struktur anatomicznych. W przypadku optyk sztywnych, stosowanych z płaszczem należy analizować średnicę kompletnego zestawu.
Długość robocza określa długość części wprowadzanej według dokumentacji producenta. Dla optyk sztywnych pracujących z płaszczem istotny jest również użytkowy zasięg całego zestawu.
Średnica kanału roboczego warunkuje możliwość zastosowania odpowiednich narzędzi i wykonywania procedur zabiegowych.
Zakres angulacji określa możliwości kierowania końcówką w endoskopach wyposażonych w sterowaną sekcję zginaną.
Kierunek obserwacji (DOV) i pole widzenia (FOV) opisują parametry układu optycznego.
System obrazowania i oświetlenia wpływa na konstrukcję zestawu, sposób jego obsługi oraz możliwości uzyskania obrazu o jakości odpowiedniej do planowanego zastosowania.
Równie istotne są kompatybilność akcesoriów, dostępność serwisu oraz wymagania dotyczące czyszczenia, dezynfekcji i sterylizacji.
Podsumowanie
Endoskopy giętkie i sztywne różnią się nie tylko konstrukcją części wprowadzanej, ale również sposobem tworzenia, przekazywania i rejestrowania obrazu.
Niezależnie od konstrukcji układ obrazowania należy rozpatrywać oddzielnie od oświetlenia. Światłowody, diody LED i przetworniki CMOS pełnią różne funkcje i mogą współpracować ze sobą w wielu konfiguracjach.
Zrozumienie tych różnic pomaga właściwie interpretować parametry techniczne i dobierać instrumentarium do anatomii pacjenta, planowanego badania oraz potrzeb placówki weterynaryjnej.
1.Materiały własne AOHUA Veterinary
2. Materiały własne Scivita Medical
3.BSAVA Manual of Canine and Feline Endoscopy and Endosurgery